Az automatizált anyagmozgatás ma már olyan üzemekben és raktárakban is reális fejlesztési irány, ahol néhány éve még kizárólag kézi szállítással vagy vezetővel működtetett járművekkel oldották meg a belső logisztikát. A technológia kiválasztásánál azonban hamar felmerül a kérdés, hogy AGV-re vagy AMR-re van szükség.
A két rendszer első ránézésre hasonló feladatot lát el, hiszen mindkettő képes emberi vezető nélkül anyagot szállítani. A működésük között mégis jelentős különbség van. Eltérő módon tájékozódnak, más mértékben tudnak reagálni a környezet változásaira, és a bevezetésükhöz szükséges infrastruktúra sem azonos. A megfelelő megoldást ezért elsősorban az dönti el, mennyire kiszámítható az adott logisztikai folyamat, és milyen gyakran változhatnak az útvonalak vagy a feladatok.
Mit takar az AGV és mit az AMR?
Az AGV az Automated Guided Vehicle, vagyis automatikusan vezetett jármű rövidítése. Ezeket a berendezéseket évtizedek óta használják az iparban alkatrészek, raklapok és anyagmozgató kocsik szállítására. Az AMR, vagyis Autonomous Mobile Robot ennél nagyobb önállóságra képes, de a két technológia közötti választóvonal ma már nem húzható meg egyszerűen a használt navigáció alapján.
Az AGV előre kialakított rendszerben közlekedik
A klasszikus AGV meghatározott útvonal mentén végzi a feladatát. A pályát jelölheti padlóra helyezett mágnesszalag, indukciós vezeték vagy más navigációs infrastruktúra. A modernebb rendszerek ennél fejlettebb érzékelési technológiákat is alkalmazhatnak, ezért az AGV fogalma nem feltétlenül merül ki egy egyszerű csíkkövető járművben.
A működés egyik fontos sajátossága a központi irányítás. A rendszer osztja ki a feladatokat, tervezi az útvonalakat és hangolja össze a flotta mozgását. Ez jól illeszkedik olyan környezethez, ahol az anyagok ugyanazon pontok között, kiszámítható rendben mozognak.
Az AMR nagyobb önállósággal reagál a környezetére
A fentiekkel ellentétben az AMR fedélzeti érzékelők és digitális térkép segítségével tájékozódik. Nem egyetlen előre kijelölt pályát követ, hanem a számára engedélyezett területen belül képes megtervezni az útvonalát és reagálni az aktuális környezetre.
Az AMR tervezése és irányítása is lényegesen különbözik az AVG-től. A hagyományos AGV-rendszerben a központi egység kezeli az ütemezést, az útvonaltervezést és a feladatkiosztást. Az AMR-ek ezzel szemben nagyobb mértékben képesek más gépekkel és rendszerekkel közvetlenül együttműködni, így a döntések egy része decentralizálható.
Ez nem jelenti azt, hogy egy AMR-flotta központi irányítás nélkül működne. A robotok összehangolásához továbbra is szükség van flottamenedzsmentre, különösen több jármű esetén. A különbség abból adódik, hogy az egyes robotok mennyi döntést tudnak önállóan meghozni a mozgásukról és a környezet változásaira adott reakciókról.
Hogyan navigál a két rendszer, és mit kell hozzá kiépíteni?
Az útvonaltervezés módja a beruházás egészére hatással van. Meghatározza, milyen fizikai infrastruktúrára van szükség, mennyi munkát jelent egy későbbi átrendezés, és hogyan viselkedik a jármű, ha valami akadályozza a közlekedést.
Az AGV útvonala előre meghatározott
Egy vezetett AGV ugyanazokat a kijelölt szakaszokat járja be, ezért különösen jól használható fix pontok közötti anyagmozgatásra. Gyártósori kiszolgálásnál, állandó milk-run körön vagy két raktári terület között ez a működés kiszámítható ciklusokat tesz lehetővé.
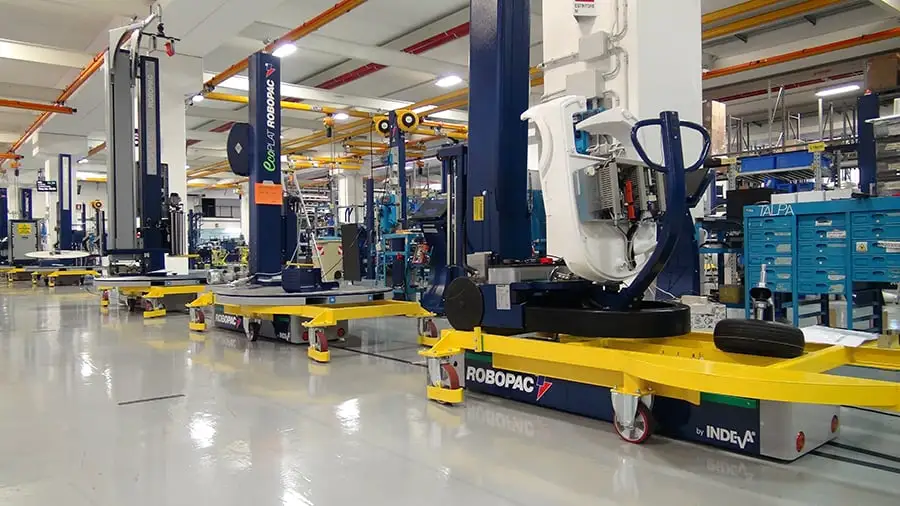
A szükséges infrastruktúra attól függ, milyen navigációs rendszerrel működik a jármű. A padlóba épített vezeték módosítása komolyabb beavatkozást jelenthet, míg egy mágnesszalagos pálya viszonylag gyorsan áthelyezhető vagy kibővíthető. Az INDEVA AGV-knél alkalmazott mágnesszalag például nem igényel jelentős építési munkát, a nyomvonal pedig a termelési igények változásakor is átalakítható.
A kötöttebb közlekedésnek előnye is van, hiszen pontosan meghatározható, hol haladnak a járművek, mely pontokon keresztezik más eszközök vagy dolgozók útját, és hol kell elsőbbségi vagy biztonsági szabályokat kialakítani.
Az AMR a rendelkezésére álló térben keres útvonalat
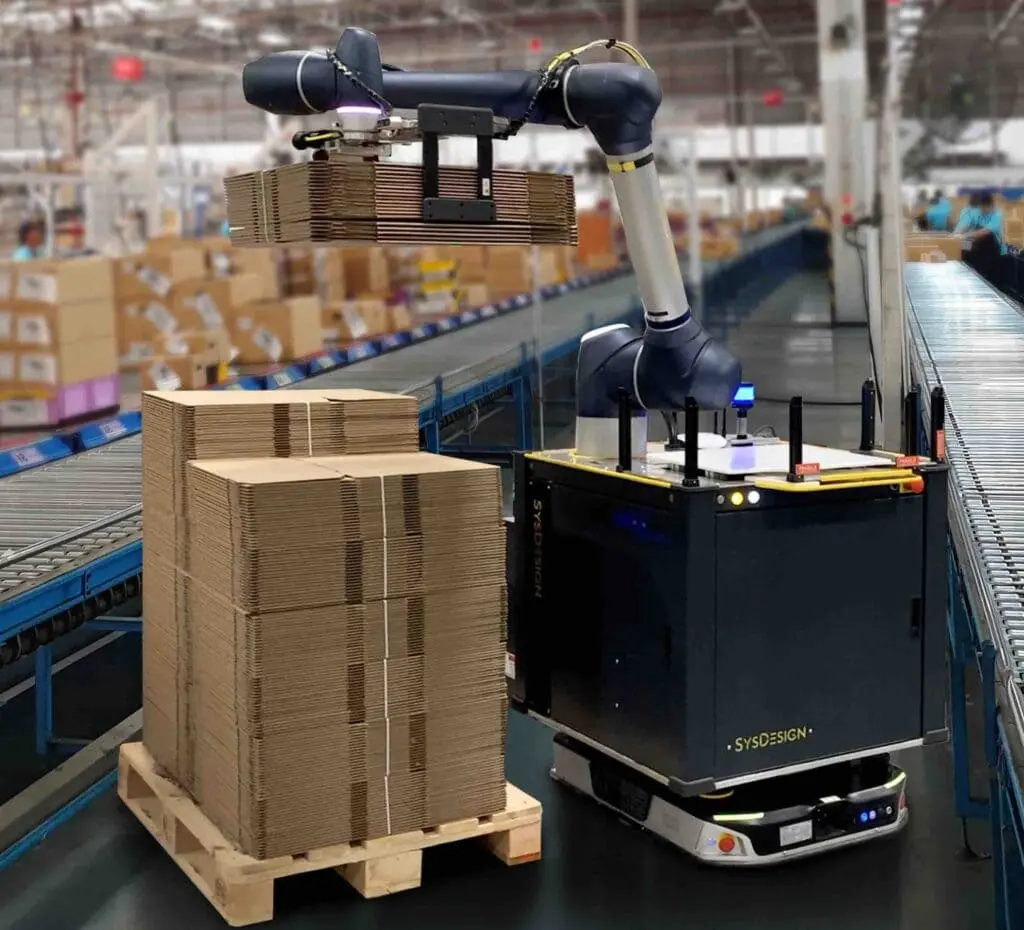
Az autonóm mobil robotok digitális térképpel és fedélzeti érzékelőkkel dolgoznak. A környezetben található objektumok alapján folyamatosan meghatározzák saját helyzetüket, és a célpont eléréséhez megfelelő útvonalat választanak.
Ez akadályhelyzetben jelent lényeges különbséget. Egy előre kijelölt nyomvonalhoz kötött AGV biztonságosan megáll, ha a pálya nem járható, és csak az akadály megszűnése után tud továbbhaladni. Az AMR ezzel szemben – megfelelő szabad terület esetén – új útvonalat kereshet, így nem feltétlenül kell megvárnia, amíg az eredeti út szabaddá válik.
Az iCUBE mobil robotok között természetes navigációjú kivitelek is elérhetők. A CubeOS rendszerre épülő megoldások Fleet Manager segítségével irányíthatók, és meglévő gyártási rendszerekkel is összekapcsolhatók.
Hogyan bővíthető a két rendszer, és mennyi idő a bevezetés?
Egy automatizált anyagmozgatási rendszer tervezésénél nem érdemes kizárólag az induló flotta igényeiből kiindulni. A következő években új célállomások jelenhetnek meg, megváltozhat a gyártási struktúra, vagy egyszerűen több járműre lehet szükség. A bővíthetőség ezért már az első konfiguráció kialakításánál fontos szempont.
AGV-nél az útvonalhálózat kapacitását is vizsgálni kell
Új AGV-k hozzáadásakor nem elég azt ellenőrizni, hogy a központi vezérlés képes-e további járműveket kezelni. A meglévő pályának, a kereszteződéseknek, a várakozási pontoknak és a töltési infrastruktúrának is el kell bírnia a nagyobb forgalmat.
Ez viszont nem jelenti azt, hogy minden AGV-bővítés komoly átépítéssel jár. Egy modulárisan alakítható, mágnesszalagos rendszerben a pálya új szakasszal egészíthető ki, és további járművek is bevonhatók a működésbe. Más navigációs megoldásoknál ennél nagyobb lehet az átalakítási igény.
A döntéshez ezért a várható fejlődést is érdemes figyelembe venni. Ha egy útvonal éveken keresztül változatlan marad, más műszaki kompromisszum fogadható el, mint egy olyan gyártócsarnokban, ahol rendszeresen átépítik a cellákat vagy új termékcsaládokat vezetnek be.
AMR-nél kevesebb fizikai átalakításra lehet szükség
Az AMR útvonalai szoftveresen módosíthatók, ezért egy új célállomás vagy megváltozott közlekedési rend jellemzően nem kíván új vezetősávot. Ettől azonban maga a bevezetés még nem válik egyszerű informatikai beállítássá.
A robotoknak feladatokat kell kapniuk, össze kell hangolni a forgalmukat, meg kell tervezni a töltési rendet, és szükség esetén kapcsolatot kell kialakítani a vállalat informatikai rendszereivel.
A jól felépített logisztikai automatizálás ezért nem az eszközök telepítésével kezdődik, hanem a folyamatok és az adatok rendezésével. Ha a készletinformáció pontatlan, a feladatkiosztás nem követi a valós árumozgást, vagy a WMS és az anyagmozgató rendszer között nincs megfelelő kapcsolat, az automatizált járművek sem tudnak hatékonyan működni.
Nagyobb flottánál az ütemezés és a közlekedés koordinálása is egyre összetettebbé válik. Az AMR intralogisztikai áttekintés a biztonság mellett az erőforrás-ütemezést, az energiafelhasználást és a rendszerek közötti interoperabilitást is az AMR-ek fontos fejlesztési területei közé sorolja.
Melyik folyamathoz melyik illik a raktárban?
Az AGV és az AMR kiválasztásánál ezért nem a technológiából érdemes kiindulni. Először azt kell megvizsgálni, hogyan mozog az anyag, milyen mértékben változik a folyamat, és mennyi rugalmasságra van ténylegesen szükség.
Stabil, ismétlődő feladatokhoz jól illeszkedik az AGV
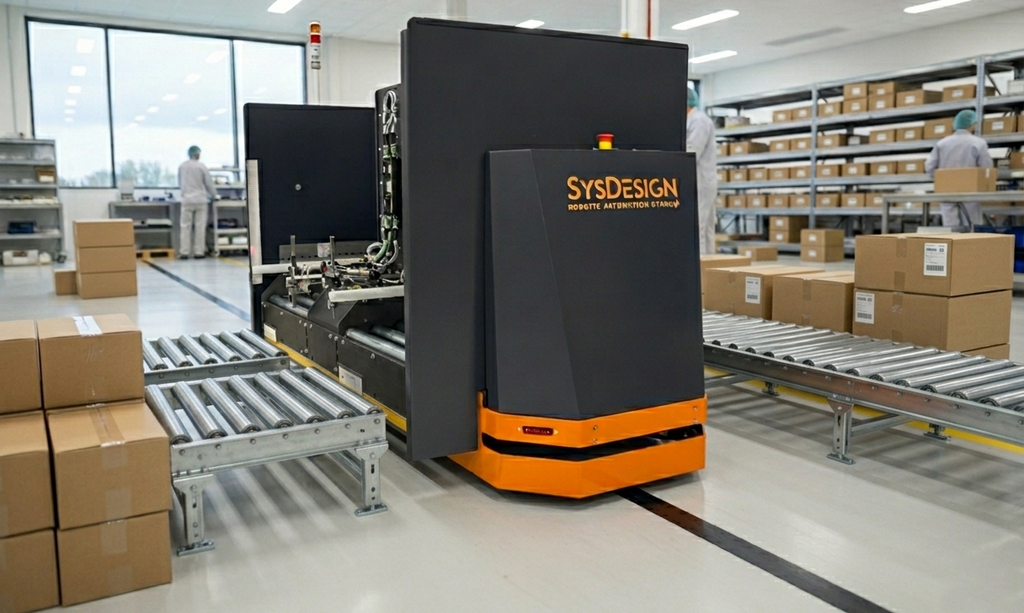
Ha egy jármű minden műszakban ugyanazokat a pontokat járja végig, az útvonala pedig hosszú időn keresztül változatlan marad, a nagyobb navigációs szabadság nem feltétlenül jelent gyakorlati előnyt. Ilyen lehet a gyártósor állandó ütemű kiszolgálása, a raklapok két fix terület közötti mozgatása vagy a kocsik előre meghatározott körjárata.
Ezeknél a feladatoknál a reprodukálható ciklusidő és a tervezhető anyagáramlás fontosabb lehet annál, hogy a jármű több különböző útvonal közül válasszon. Az egyszerűbb navigációs infrastruktúra és a pontosan meghatározott pálya megfelelő forgalomszervezés mellett stabil rendszert alkothat.
A beruházási döntésnél ugyanakkor nem lehet általánosan kijelenteni, hogy az AGV minden fix feladatnál olcsóbb. A tényleges költséget a flotta mérete, a szükséges infrastruktúra, az integráció és a későbbi módosítások együttesen határozzák meg.
Változó környezetben az AMR rugalmassága kerül előtérbe
Más követelményeket támaszt egy olyan raktár, ahol a célállomások rendszeresen változnak, új polcrendszereket alakítanak ki, vagy a robotoknak többféle feladat között kell váltaniuk. Ilyenkor értéket jelent, ha az útvonalakat nem kell minden változás után fizikailag újratervezni.
Az AMR képes alkalmazkodni a számára engedélyezett tér módosulásaihoz, a feladatok pedig szoftveresen újraszervezhetők. Emiatt jól használható dinamikusabb komissiózási folyamatokban, változó gyártási elrendezés mellett vagy olyan területen, ahol emberek és más járművek mozgása miatt nem mindig ugyanaz az útvonal járható.
A változékony üzemi környezet az AMR-ek alkalmazásának egyik fontos hajtóereje, ugyanakkor a nagyobb autonómia összetettebb forgalomirányítással és rendszerintegrációval is együtt járhat.
Egy üzemben AGV és AMR is működhet
Az automatizálásnak nem kell egyetlen járműtípusra épülnie. A nagy volumenű, változatlan fő anyagáramot kezelheti AGV, miközben a kevésbé kiszámítható feladatokat AMR-ek végzik. A technológia így az adott folyamatrész igényeihez igazítható.
Ez a gondolkodás illeszkedik a logisztikai eszközválasztás lean szemléletéhez is. A választás döntő érve nem az, hogy melyik berendezés a fejlettebb, hanem, hogy hol vannak felesleges mozgások, várakozások és kapacitásveszteségek, illetve milyen anyagmozgatási mód képes ezeket csökkenteni.
Egy olyan feladathoz, amely évekig változatlan marad, felesleges lehet nagyobb rugalmasságot vásárolni. Ha viszont az útvonalak rendszeres átalakítása előre látható, már a beruházásnál érdemes számolni ezek későbbi költségével.
INDEVA Intelligens anyagmozgató és emelőmegoldások
Milyen biztonsági és üzemeltetési szempontokra kell figyelni?
Az automatikus közlekedés bevezetésével a gyalogosok, targoncák és vezető nélküli járművek mozgását is közös rendszerben kell kezelni. A biztonság ezért nem ér véget azzal, hogy a robot rendelkezik akadályérzékelőkkel.
A teljes közlekedési környezetet meg kell tervezni
Az ISO 3691-4:2023 a vezető nélküli ipari járművek és rendszereik biztonsági követelményeit határozza meg. A szabvány alkalmazási körébe az AGV-k és az AMR-ek egyaránt beletartoznak.
A kockázatértékelésnél ezért a jármű érzékelőin túl az útvonalat, a gyalogos közlekedést, a kereszteződéseket, az ajtókat, a szűk folyosókat és az áruátadási pontokat is vizsgálni kell. A lassítási és megállási zónákat ehhez a valós környezethez kell igazítani.
Az AGV előre meghatározott pályája pontosan kijelölhető az üzemben, ezért a dolgozók számára is könnyen felismerhető, hol számíthatnak járműforgalomra. Az AMR több lehetséges útvonalat használhat, ami másfajta forgalomszervezést és alaposan kialakított közlekedési szabályokat igényel.
Nagyobb flottánál a forgalom válhat szűk keresztmetszetté
Néhány jármű mellett még ritkák lehetnek a találkozási konfliktusok, a flotta növekedésével azonban egyre több egység osztozik ugyanazokon a folyosókon és kereszteződéseken. Ha ezeket a pontokat nem a várható forgalomra méretezik, a robotok rendszeresen egymásra várhatnak.
Az egyirányú szakaszok, az elsőbbségi szabályok és a várakozási helyek kialakítása ezért közvetlenül befolyásolja a rendszer kapacitását. Egy újabb robot hozzáadása csak addig növeli a teljesítményt, amíg az úthálózat és az átadási pontok is képesek kezelni a többletforgalmat.
Ugyanez igaz a töltésre. A töltőhelyek számát és elhelyezését a tényleges üzemhez kell igazítani, különben a töltésből újabb torlódási pont alakulhat ki.
Miért a Lean Technology?
A Lean Technology az intralogisztikai automatizálási projektekben a kezdeti felméréstől a megfelelő rendszer kiválasztásán és kialakításán át az üzembe helyezésig, majd a későbbi műszaki támogatásig kíséri végig ügyfeleit.
Mivel AGV- és AMR-megoldásokkal egyaránt dolgozunk, a technológia kiválasztása az adott üzem működéséhez és anyagáramlásához igazítható.
A helyszíni felméréstől indul a tervezés
A helyszíni felmérés során szakembereink megvizsgálják az anyagáramlást, az útvonalakat, a mozgatandó terheket, az átadási pontokat és a közlekedési környezetet. Az aktuális folyamat feltérképezése alapján az is meghatározható, hol érdemes automatizálni, és mely feladatoknál indokolt kötöttebb AGV-rendszer vagy nagyobb autonómiával működő AMR alkalmazása.
A kínálatban mágnesszalag-vezérlésű INDEVA AGV-k és természetes navigációra képes mobil robotok is megtalálhatók. Az INDEVA AGV-k útvonala szükség esetén a mágnesszalag áthelyezésével módosítható, a járművek pedig a telepítés után is átprogramozhatók. A Tugger kivitel 750–1500 kilogrammos vontatási feladatokra használható, míg a Tunnel AGV a szállítandó kocsi alá hajtva automatikusan csatlakozik a rakományhoz. Így ugyanazon technológiai családon belül is eltérő anyagmozgatási feladatokra választható megfelelő kialakítás.
A műszaki koncepció kialakítását ROI-számítás és szükség esetén pilotprojekt egészítheti ki, így a végleges beruházás előtt valós üzemi környezetben is vizsgálható a választott megoldás működése.
A kivitelezés után is folytatódik a műszaki támogatás
Az automatizált anyagmozgatás bevezetése a jármű kiválasztásán túl a kapcsolódó infrastruktúra kialakítását is magában foglalhatja.
A Lean Technology az AGV-k és mobil robotok mellett csővázas rendszerekkel, elektromos vontatókkal, manipulátorokkal és más intralogisztikai eszközökkel is foglalkozik, ezért az anyagmozgatási folyamat több eleme összehangolható egyetlen projekten belül.
A kivitelezést és az üzembe helyezést követően a karbantartás, az alkatrészellátás és a szerviz is része lehet az együttműködésnek. Így a projekt a kezdeti felméréstől és műszaki tervezéstől a bevezetésen át a későbbi üzemeltetési támogatásig egy kézben maradhat.
Összegzés
Stabil, ismétlődő és hosszabb távon változatlan anyagáramlásnál egy AGV jól tervezhető megoldást jelenthet. Dinamikusabb környezetben, rendszeresen változó célállomások vagy útvonalak mellett azonban az AMR rugalmassága értékesebb lehet. Egy nagyobb üzemben a két technológia egymás mellett is működhet, eltérő feladatokat ellátva.
A megfelelő döntéshez ezért először a folyamatot, a közlekedési hálózatot, a terhelést, az integrációs igényeket és a várható változásokat kell felmérni. Ezek alapján választható ki az a rendszer, amely nemcsak a telepítéskor, hanem a későbbi bővítések és üzemi változások mellett is hatékonyan és gazdaságosan működik.